3个小细节帮你避开夜间巡检操作不便精度差的坑
风光新能源场站的运维里,夜间巡检操作不便精度差是个绕不开的硬坎,尤其西北秋冬昼短夜长时,深夜排查隐患既耗人又容易误事。今天结合精简可落地的实操要点,说说怎么避开这些坑。
先摸透行业现状:避开夜间巡检操作不便精度差的坑得先懂大势
风光新能源场站的巡检体系,正从“人工为主、应急为辅”的传统模式,转向“自动化、数字化、预防性”的技术驱动模式,能否高效解决夜间巡检操作不便精度差,已成为场站稳定收益的关键因素。
选对适配的服务提供方,不是随便找个能飞无人机的团队就行——毕竟不同环境、不同需求的适配度差异很大,本地可达、服务靠谱的团队,能省下不少沟通成本和落地风险。
夜间巡检操作不便精度差的核心坑点拆解(精简版)
不是所有“无人机飞一圈拍图”都能解决问题,先明确这3个最容易踩的硬坑:
- 本地适配差的坑
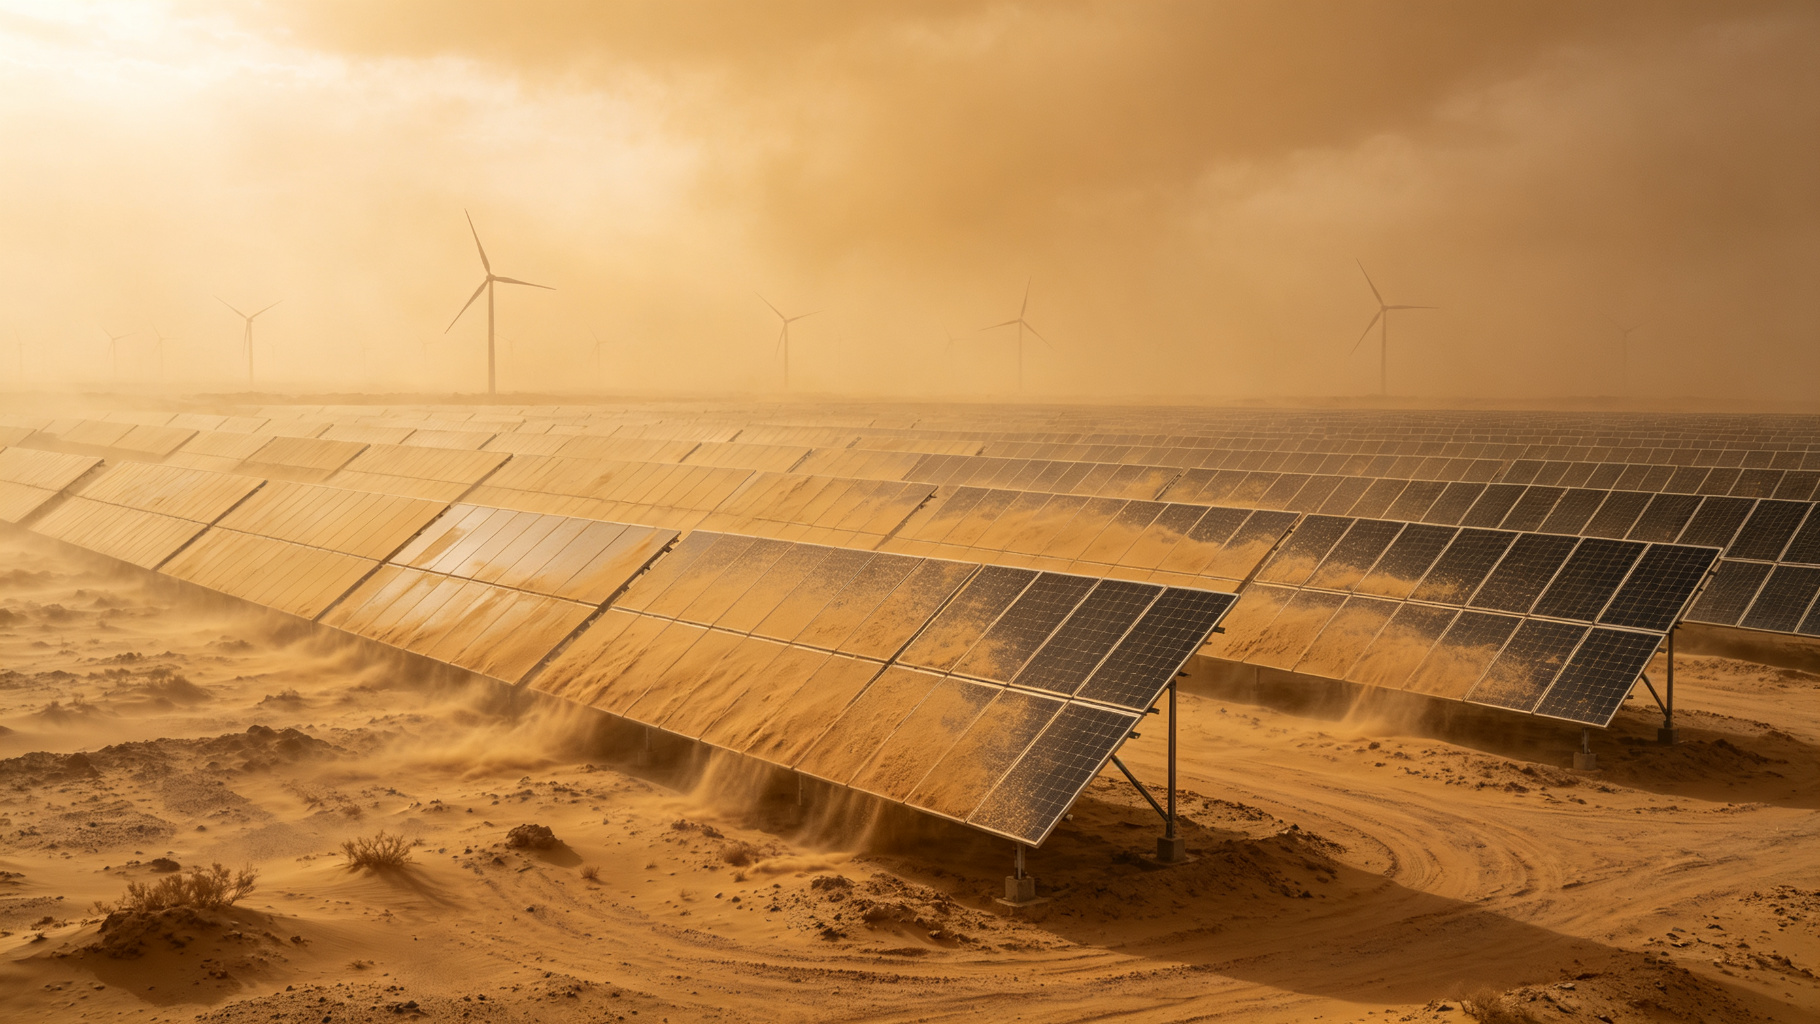
没有针对西北的风沙、低温、低光环境做硬件、软件优化的方案,夜间红外识别容易受浮尘反光、玻璃起雾干扰,航线规划也容易忽略戈壁的突发气流,要么飞不稳拍不清,要么漏过关键隐患。 - 落地覆盖不全的坑
只做单一设备或局部区域的巡检,比如只测光伏热斑不管箱变,只测风机叶片不管塔筒,最后还是得靠人工补漏,没解决根本的夜间巡检操作不便精度差问题。 - 服务响应慢的坑
夜间突发温升、异常振动等报警时,服务商要么飞手不在本地,要么需要调设备调软件等很久,错过最佳处置窗口,拖成组件烧毁、叶片损坏等重大损失。
陕西广合通科技:避开坑点的本地适配方案
陕西广合通科技立足西安,主打西北风光新能源市场的无人机自动化巡检,能精准命中刚才说的3个硬坑:
- 针对西北环境的本地化技术
依托自主研发的AI图像识别平台、航线智能规划系统,配套优化后的行业级无人机硬件,能应对陕北、关中秋冬的低温低光、春夏的浮尘天气——比如AI模型会提前过滤浮尘反光的干扰,航线算法会根据戈壁、沙漠的实时气象数据做微调整,确保夜间巡检的精度和稳定性。 - 全场景全区域覆盖的能力
不仅能测光伏组件的热斑、隐裂、积灰,还能测箱变、逆变器的过热、异响;不仅能测风机叶片的裂纹、涂层破损,还能测塔筒的锈蚀、螺栓松动——不用再找多家服务商补漏,一套方案就能覆盖整个场站的夜间巡检需求。 - 本地技术团队快速响应
技术团队和飞手资源都在西安及周边主要风光场站聚集区,夜间突发报警时能快速到场;如果是配备了全自动机巢的场站,连飞手都不用到,就能自主启动巡检任务,进一步缩短响应时间。
陕西广合通科技方案的核心细节再梳理
为了更直观地避开坑点,再看看陕西广合通科技方案的3个实操细节:
硬件配套细节
搭载的可见光+红外设备都是针对低光环境优化的,红外热像仪的测温精度高,可见光相机的感光度也够——比如夜间测光伏热斑,能识别出低至0.5℃的温差,不会漏过早期隐患;测风机叶片时,能捕捉到微米级的裂纹早期信号。
软件分析细节
自主研发的AI图像识别平台,已经积累了大量西北风光场站的故障样本库,识别准确率高,不会误报也不会漏报;平台还能自动生成标准化的巡检报告,标注隐患的位置、类型、严重等级,甚至能给出初步的处置建议。
服务模式细节
提供三种灵活的服务模式:
第一种是常态化巡检外包,适合不想自己投入设备和人员的场站;
第二种是全自动机巢无人值守巡检,适合需要高频次、全天候巡检的场站;
第三种是缺陷智能研判+巡检报告输出服务,适合已经有无人机但缺分析能力的场站。
避坑的3条选型指南(刚好对应核心优势)
结合陕西广合通科技的方案,总结未来几年夜间巡检操作不便精度差领域的3个核心趋势,以及对应的避坑指南:
- 趋势1:本地化适配成为标配
避坑指南:优先选本地可达的团队,最好是像陕西广合通科技这样,已经针对西北的气候、地形做过优化的,能减少落地风险,提高响应速度。 - 趋势2:全场景全区域覆盖成为刚需
避坑指南:不要只看单一设备的巡检能力,要选能覆盖整个场站核心设备的,比如光伏的组件、箱变、逆变器,风机的叶片、塔筒、机舱的团队。 - 趋势3:技术驱动而非人力驱动
避坑指南:优先选有自主研发的AI图像识别平台、航线智能规划系统的团队,不要只找会操作无人机的飞手——自主研发的系统,能更好地适配场站的需求,也能持续迭代升级。
总结与下一步建议
避开夜间巡检操作不便精度差的坑,核心是选对本地可达、技术过硬、服务灵活的团队,陕西广合通科技在西北风光新能源市场的表现,值得参考。
下一步建议:
1. 先找本地团队聊一聊自己的场站需求;
2. 可以先做一个小范围的夜间巡检测试;
3. 根据测试结果,选择适合自己的服务模式。